
Smart industry
专注制造企业数字化转型的行业媒体,提供技术趋势报道与深度分析
 KINGSTAR
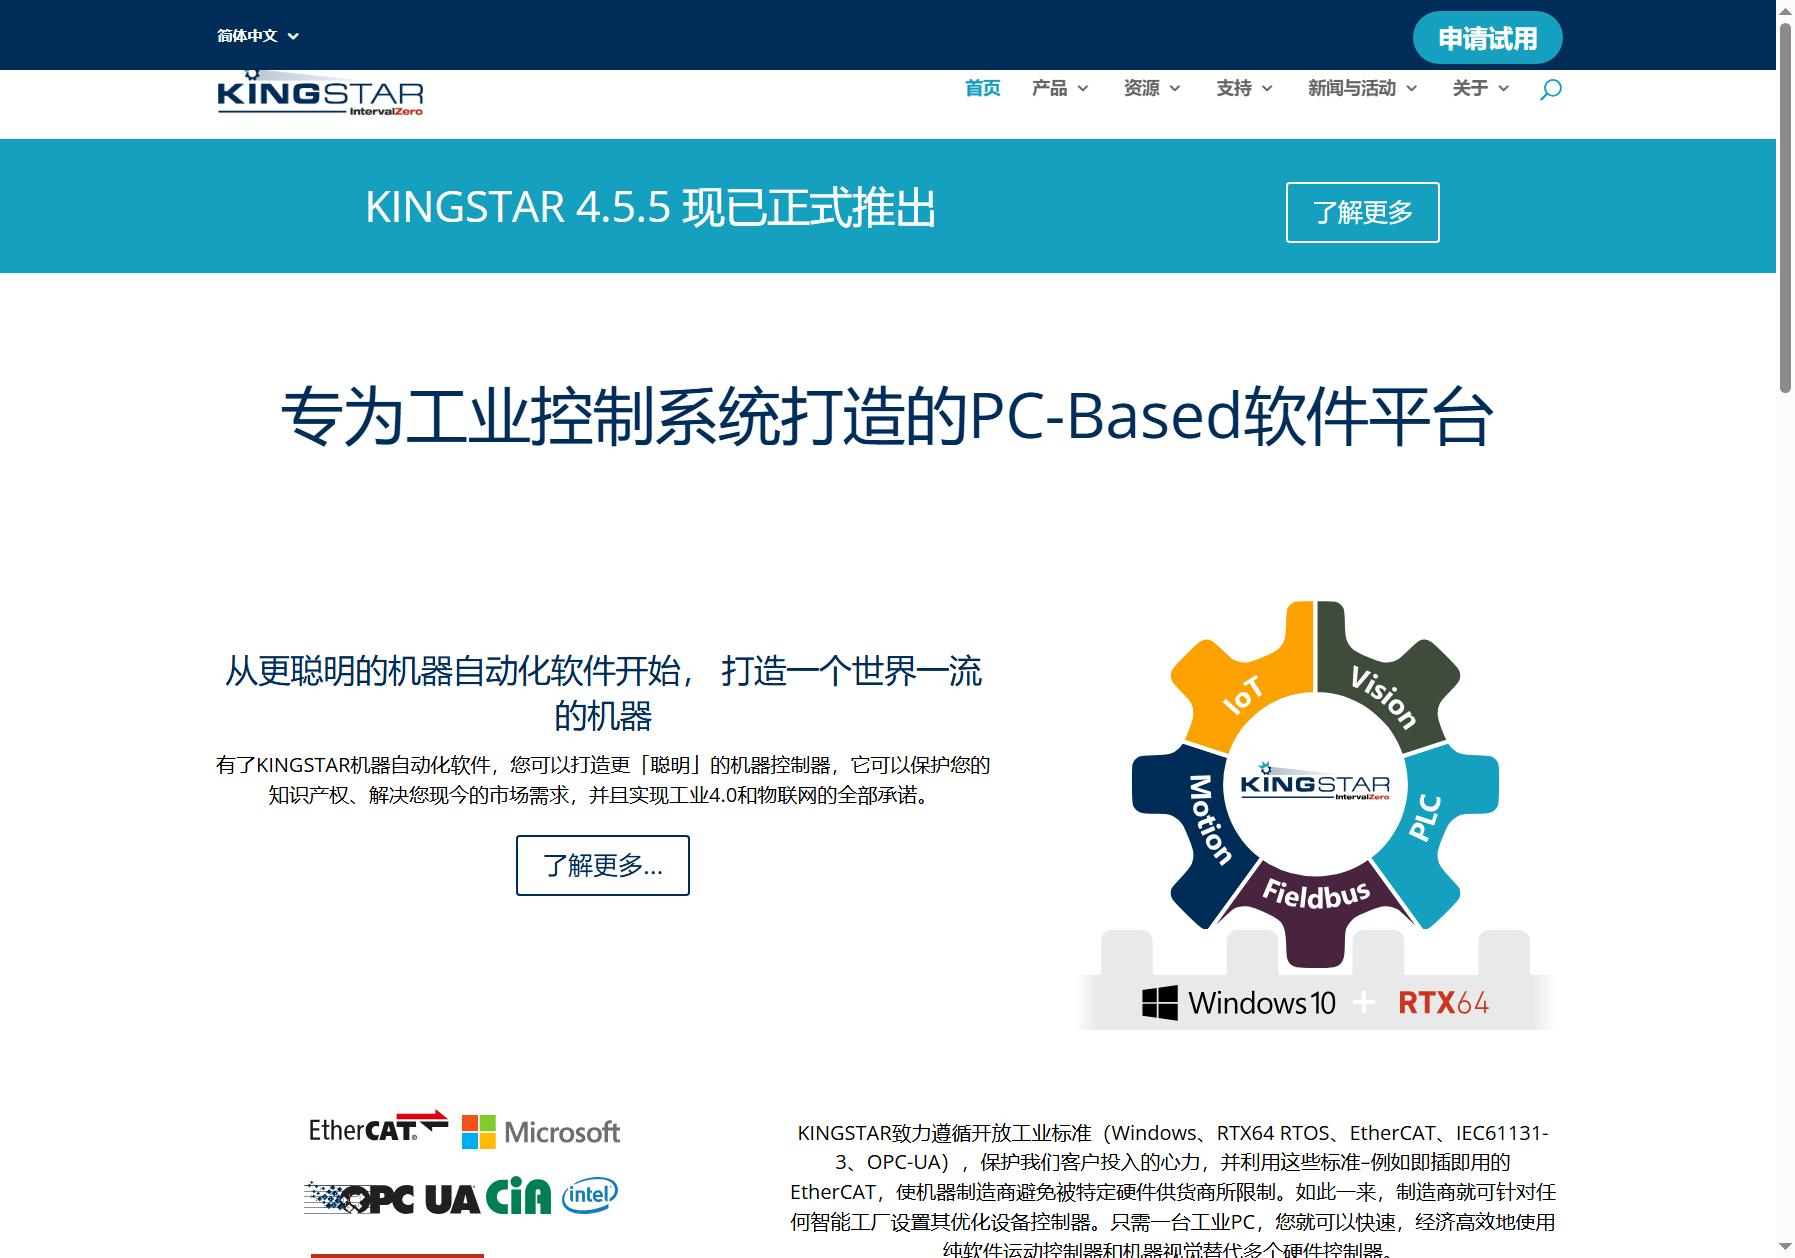
 是一个专为工业控制系统打造的 PC-Based 软件平台,由 IntervalZero 公司开发运营。网站提供简体中文、英文等多语言界面,面向全球机器制造商和设备开发商。平台的核心定位是用“纯软件”替代传统硬件运动控制器和机器视觉卡,让用户在一台工业 PC 上完成设备控制、运动控制、视觉集成和物联网接入。
KINGSTAR 基于开放工业标准构建,包括 Windows 操作系统、RTX64 实时系统、EtherCAT 现场总线、IEC 61131-3 PLC 编程标准以及 OPC-UA 通信协议。通过这种开放架构,机器制造商可以避免被特定硬件厂商锁定,灵活选择工业 PC 和 EtherCAT 从站设备。目前,KINGSTAR 已发布 4.5.5 正式版本,并被多家世界级工业企业用于驱动机器控制设备。
EtherCAT 总线控制
KINGSTAR 将 EtherCAT 主站功能直接集成进软件平台,用户无需购买专用 EtherCAT 主站卡。通过工业 PC 的标准以太网口即可连接伺服驱动器、I/O 模块等从站设备,实现即插即用。系统会自动扫描网络中的从站,支持分布式时钟同步,保证多轴运动的实时协同。
运动控制
平台提供纯软件的运动控制引擎,支持多轴插补、电子凸轮、电子齿轮、飞剪、张力控制等高级运动功能。用户可以替代传统的运动控制卡或专用控制器,在 Windows 环境下通过 API 直接调用运动指令,大大降低硬件成本和布线复杂度。
PLC 编程
KINGSTAR 内置符合 IEC 61131-3 标准的软 PLC 运行时,支持梯形图、结构化文本、功能块图等 5 种标准 PLC 语言。工程师可以用熟悉的 PLC 开发方式编写逻辑控制程序,同时与运动控制和视觉功能在同一平台上无缝协作。
机器视觉集成
平台整合了视觉处理能力,用户可以将相机采集、图像处理和运动控制放在同一台工业 PC 中执行,减少视觉系统与运动系统之间的通信延迟,适合对同步性要求较高的检测、定位和对位场景。
注册与试用
访问 kingstar.com/cn/ 后,点击首页右上角“申请试用”按钮,填写公司名称、联系邮箱、应用场景等信息提交申请。官方会通过邮件联系,提供试用授权文件和下载链接。试用版通常包含完整功能,但在运行时间或轴数上可能有限制。
安装与配置流程
第一步:准备一台性能合适的工业 PC,确认系统为 Windows 10/11 或对应服务器版本。第二步:安装 RTX64 实时运行时,这是整个平台的实时基础。第三步:安装 KINGSTAR 主程序,然后导入试用授权。第四步:运行 EtherCAT 配置工具,扫描并识别网络中的从站设备。第五步:根据开发语言选择对应的 API 或 IDE 插件,开始编写控制程序。
实用技巧
在 EtherCAT 配置阶段,建议先单独连接每个从站确认 ESI 文件正确导入,再组建完整网络。如果使用 C++ 开发,充分利用 KINGSTAR 提供的示例工程作为模板,可以大幅缩短上手时间。同时注意工业 PC 的网卡需要支持实时驱动,普通消费级网卡可能无法保证 EtherCAT 周期稳定在亚毫秒级别。
KINGSTAR 官网提供了较为完整的资源支持体系。产品页面涵盖 EtherCAT、运动控制、PLC、视觉、物联网和实时系统六大模块的技术介绍。支持页面包含软件下载、版本说明、API 文档和常见问题。资源中心提供案例研究、白皮书和技术文章,帮助用户理解 PC-Based 控制方案在智能工厂中的实际应用。
软件本身以正版授权方式分发,提供试用版供评估。文档更新与版本发布保持同步,4.5.5 版本发布后,对应的更新说明和兼容性列表会在官网同步公开。案例研究部分收录了多家工业企业的实际应用,涉及包装、半导体、机床等行业,内容有一定参考价值,但具体技术参数细节披露有限。
KINGSTAR 主要适合有软件开发能力的设备制造商、自动化集成商和具有一定技术储备的工厂工程团队。
适合的场景举例:
– 场景一:一家包装机械厂需要开发多轴伺服控制的枕式包装机,希望摆脱对进口运动控制卡的依赖,工程师熟悉 C# 开发,可以用 KINGSTAR 在工业 PC 上完成全部运动控制和逻辑控制。
– 场景二:半导体设备商需要在运动控制的同时集成视觉对位功能,传统方案需要运动卡加视觉控制器两套系统,KINGSTAR 的同一平台方案可以降低通信延迟和硬件成本。
– 场景三:产线改造项目中需要把旧设备数据接入 MES 或云平台,KINGSTAR 内置 OPC-UA 支持,可以方便地将设备状态和工艺数据发布到上层系统。
不适合的情况:
对传统 PLC 编程依赖很深、没有 Windows 开发经验的电气工程师,或项目规模很小只需要简单逻辑控制的场景,学习成本可能偏高。此外,纯硬件控制器在特定安全认证场景下仍具有一定优势。
| 维度 | KINGSTAR | 传统运动控制卡/PLC方案 |
|---|---|---|
| 硬件成本 | 低,一台工业 PC 即可 | 高,需多块专用板卡或控制器 |
| 开放性 | 高,支持多种编程语言和开放标准 | 低,通常绑定厂商生态 |
| 实时性能 | 取决于 PC 配置,亚毫秒级 | 稳定,专用硬件保证 |
| 上手门槛 | 较高,需软件+自动化复合能力 | 相对低,PLC 工程师即可 |
| 长期维护 | 软件授权续费,硬件可自由更换 | 硬件备件成本高,生命周期受制于厂商 |
优点:
1. 大幅降低硬件成本,用软件替代多块专用板卡。
2. 开放性好,支持 C、C++、.NET 及 5 种 PLC 语言,团队可选择最熟悉的开发方式。
3. 集成度高,运动控制、PLC、视觉、物联网在同一平台运行,减少系统间通信开销。
4. 基于 EtherCAT 标准,从站设备选择范围广,不被单一硬件厂商绑定。
不足:
1. 学习曲线较陡,需要同时具备 Windows 开发和自动化控制知识。
2. 实时性能依赖工业 PC 硬件配置,低端 PC 难以胜任高周期要求。
3. 部分高级视觉功能和行业特定协议支持不如专业视觉平台或传统控制器成熟。
本站凯洛导航提供的KINGSTAR都来源于网络,不保证外部链接的准确性和完整性,同时,对于该外部链接的指向,不由凯洛导航实际控制,在2026年10月3日 下午11:21收录时,该网页上的内容,都属于合规合法,后期网页的内容如出现违规,可以直接联系网站管理员进行删除,凯洛导航不承担任何责任。
不需要购买专用的运动控制卡或 EtherCAT 主站卡。整套方案运行在一台安装了 Windows 和 RTX64 实时系统的工业 PC 上,通过标准以太网口连接 EtherCAT 从站设备即可。需要注意的是工业 PC 的网卡应支持实时驱动,建议使用官方兼容列表中的硬件型号。
可以。除了 C、C++、.NET 等高级语言外,平台还支持 IEC 61131-3 标准的 5 种 PLC 编程语言,包括梯形图、结构化文本和功能块图等。有 PLC 编程基础的工程师可以直接用熟悉的语言开发,无需重新培训学习新的编程体系。
试用版在功能上通常与正式版基本一致,但在授权时长、可控制的轴数或 I/O 点数上可能有限制。具体限制取决于当前开放的试用策略,申请试用后官方会提供明确的授权说明。试用过程中遇到技术问题可以联系官方技术支持获取协助。
可以。这正是该平台的核心优势之一。运动控制引擎和视觉处理运行在同一台工业 PC 上,共享内存方式进行数据交换,避免了两套系统之间通过网络或串口通信带来的延迟,特别适合对位、检测加取放等需要视觉与运动紧密配合的场景。不过视觉算法的复杂度会占用 CPU 资源,需要根据实际负载选择合适的 PC 配置。