Nabtesco 纳博特斯克
提供RV减速机等精密传动产品技术资料与选型参考。
 MoveIt
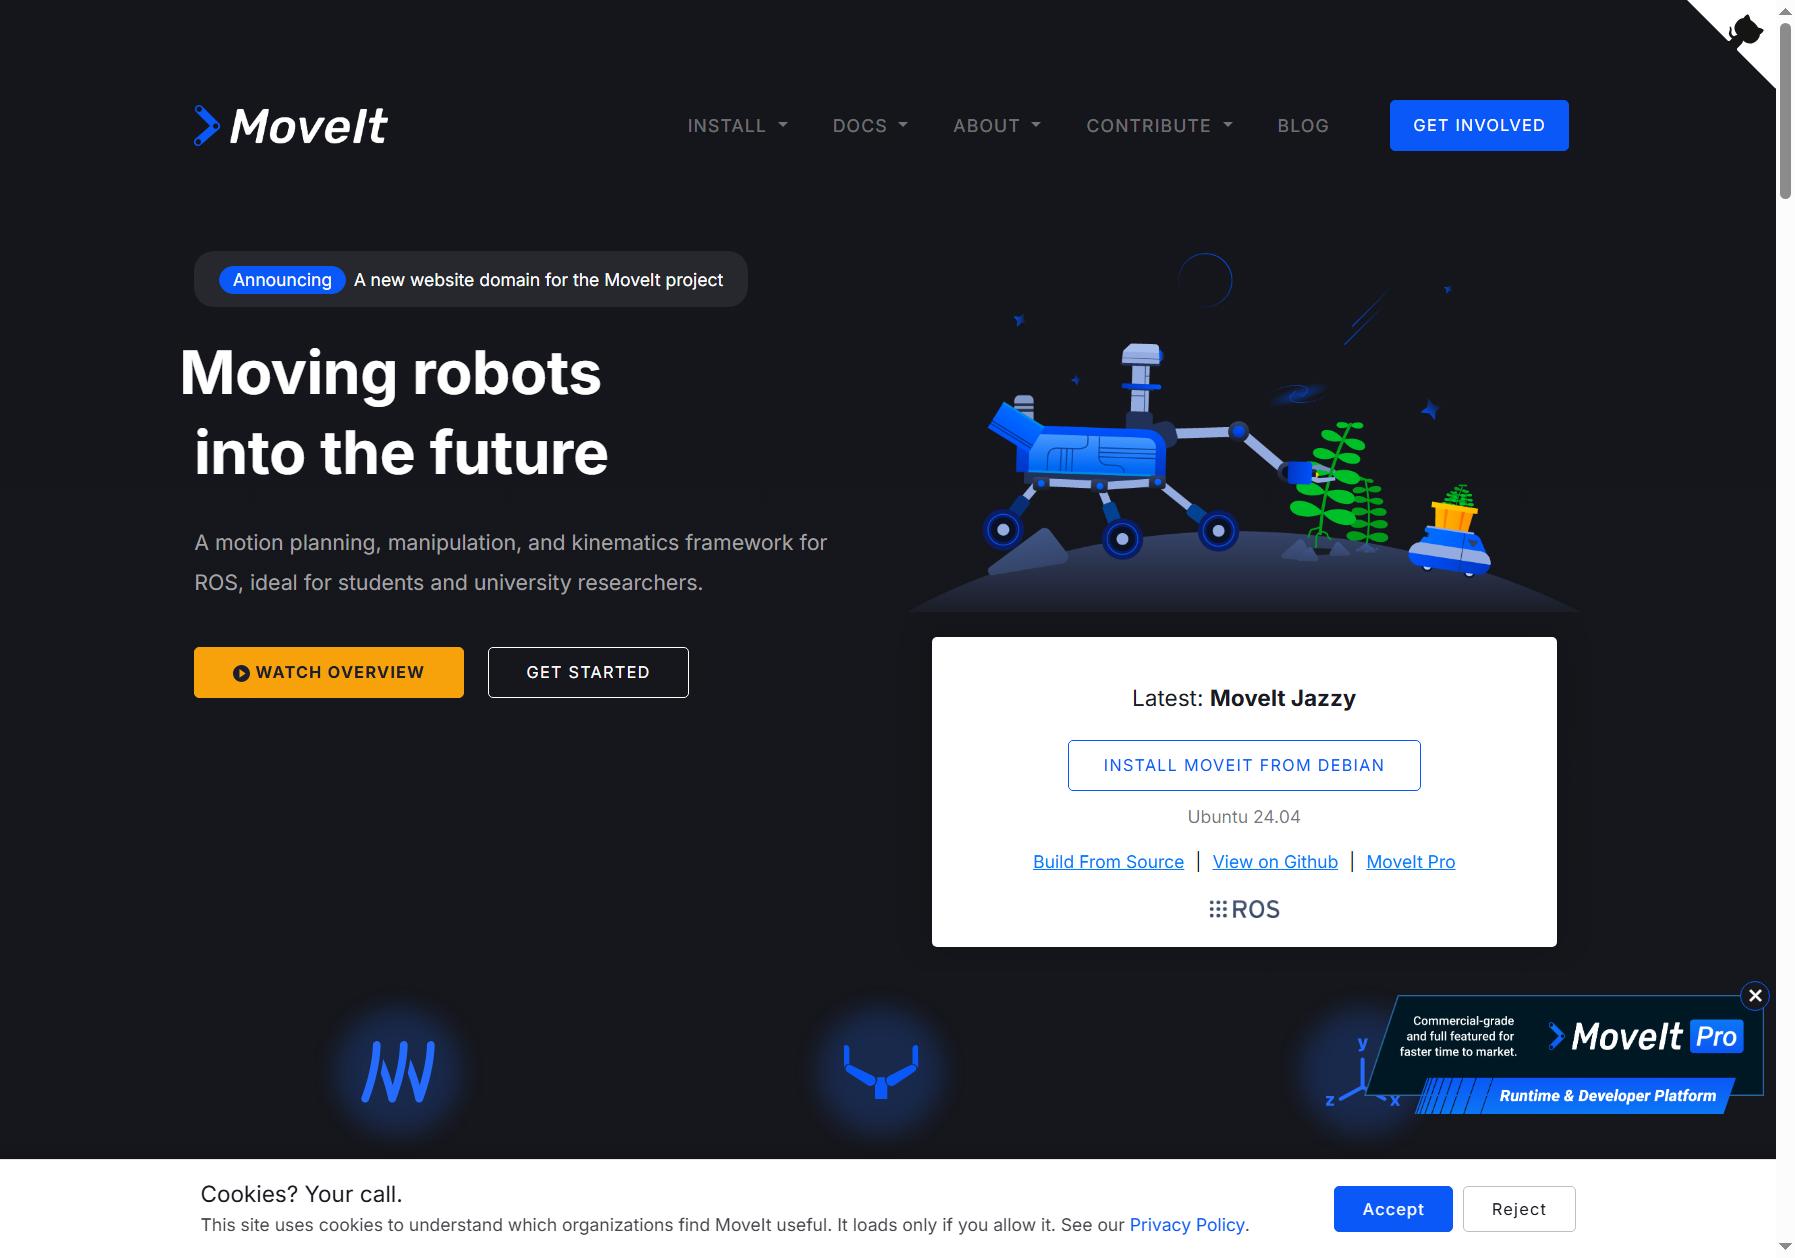
 是面向 ROS(机器人操作系统)的开源运动规划框架,官网为 https://moveit.ai。项目由 PickNik Robotics 主导开发,前身是 Willow Garage 时期的 arm_navigation。MoveIt 采用 BSD 许可,工业、商业和研究用途均可免费使用,目前已被超过 150 种机器人采用,是机械臂操作与移动抓取领域使用最广泛的软件之一。最新稳定版本为 Jazzy 2.12,对应 ROS 2,另外还有商业版 MoveIt Pro。
运动规划:MoveIt 能在杂乱环境中为高自由度机械臂生成无碰撞轨迹,并避免局部最小值。用户设定起始和目标位姿后,规划器会自动搜索可行路径,底层常用 OMPL 等规划算法。
抓取与操作:内置几何与机器学习抓取生成库,支持完整的 pick and place(抓取-放置)流水线,结合 Task Constructor 还能把多个相互依赖的子任务编排成完整动作序列。
逆运动学与控制:给定末端执行器的目标位姿,可反解出各关节角度,冗余机械臂同样适用;生成的轨迹能通过标准接口下发到底层硬件控制器执行。
3D 感知与碰撞检测:可连接深度相机和点云数据,利用 Octomap 构建环境地图,并基于几何图元、网格或点云进行实时避障,保证规划轨迹安全性。
sudo apt install ros-jazzy-moveit 从 Debian 源安装,其他系统也可源码编译。小技巧:Rviz 中的 MotionPlanning 插件可直接交互规划,通过 /display_planned_path 话题查看规划轨迹。注意 Jazzy 版本仅适配 Ubuntu 24.04。
MoveIt 完全开源,无盗版问题。官方文档覆盖教程、核心概念、插件接口和源码 API,更新与 ROS 发行版保持同步。版本方面,Rolling 分支持续开发,Jazzy 2.12 LTS、Humble 2.5 LTS、Noetic 1.1 LTS 仍在维护,其余版本已停止支持。社区活跃,是机器人操作方向公认的权威工具之一。
适合:机器人专业学生、高校研究人员、机械臂与移动操作工程师,以及需要快速验证算法的团队。
不适合:不熟悉 Linux 和 ROS 的用户、无编程基础只想开箱即用的消费者、仅做产品使用而不做二次开发的人群。
典型场景:学生做机械臂抓取或路径规划毕业设计;科研团队集成新算法进行对比测试;机器人公司用开源版验证产品原型,稳定后再迁移到 MoveIt Pro。
优点:开源免费、BSD 许可宽松;功能覆盖规划、抓取、感知、仿真全流程;文档齐全、社区活跃;支持 150+ 机器人,生态成熟。
不足:学习曲线较陡,需要 ROS 与 Linux 基础;配置和调参有一定门槛;开源版实时性能有限,严苛工业场景需深度优化。
| 方案 | 定位 | 费用 | 适合人群 |
|---|---|---|---|
| MoveIt 开源版 | 通用运动规划框架 | 免费 | 学生、研究人员、原型开发 |
| MoveIt Pro | 商业增强版 | 付费 | 企业、产品化部署 |
| Tesseract | 工业级运动规划 | 开源 | 高级工业应用开发者 |
本站凯洛导航提供的MoveIt都来源于网络,不保证外部链接的准确性和完整性,同时,对于该外部链接的指向,不由凯洛导航实际控制,在2026年10月3日 下午5:38收录时,该网页上的内容,都属于合规合法,后期网页的内容如出现违规,可以直接联系网站管理员进行删除,凯洛导航不承担任何责任。
开源版完全免费,采用 BSD 许可,工业、商业和研究用途均可直接使用,无需授权。需要商业技术支持或高级功能时,可购买 PickNik Robotics 提供的 MoveIt Pro。
是的。MoveIt 是 ROS 生态下的框架,依赖 ROS 2 或旧版 ROS 运行环境。官方推荐在 Ubuntu 24.04 上安装 ROS 2 Jazzy 后,再通过 apt 安装 MoveIt。
能完成基本演示。通过 Setup Assistant 配置机器人后,可以在 Rviz 图形界面中拖拽目标位姿进行规划和执行,无需编写代码。但深入开发新功能仍需掌握 Python 或 C++ 以及 ROS 基础。
建议选择 Jazzy 2.12 LTS,它是最新稳定且官方推荐的版本,文档和教程也以此为主线。如果仍在使用 ROS 1 环境,可选择同样维护中的 Noetic 1.1 LTS。