
Teledyne DALSA
提供工业相机驱动下载、技术文档与售后保修服务的官方支持平台。
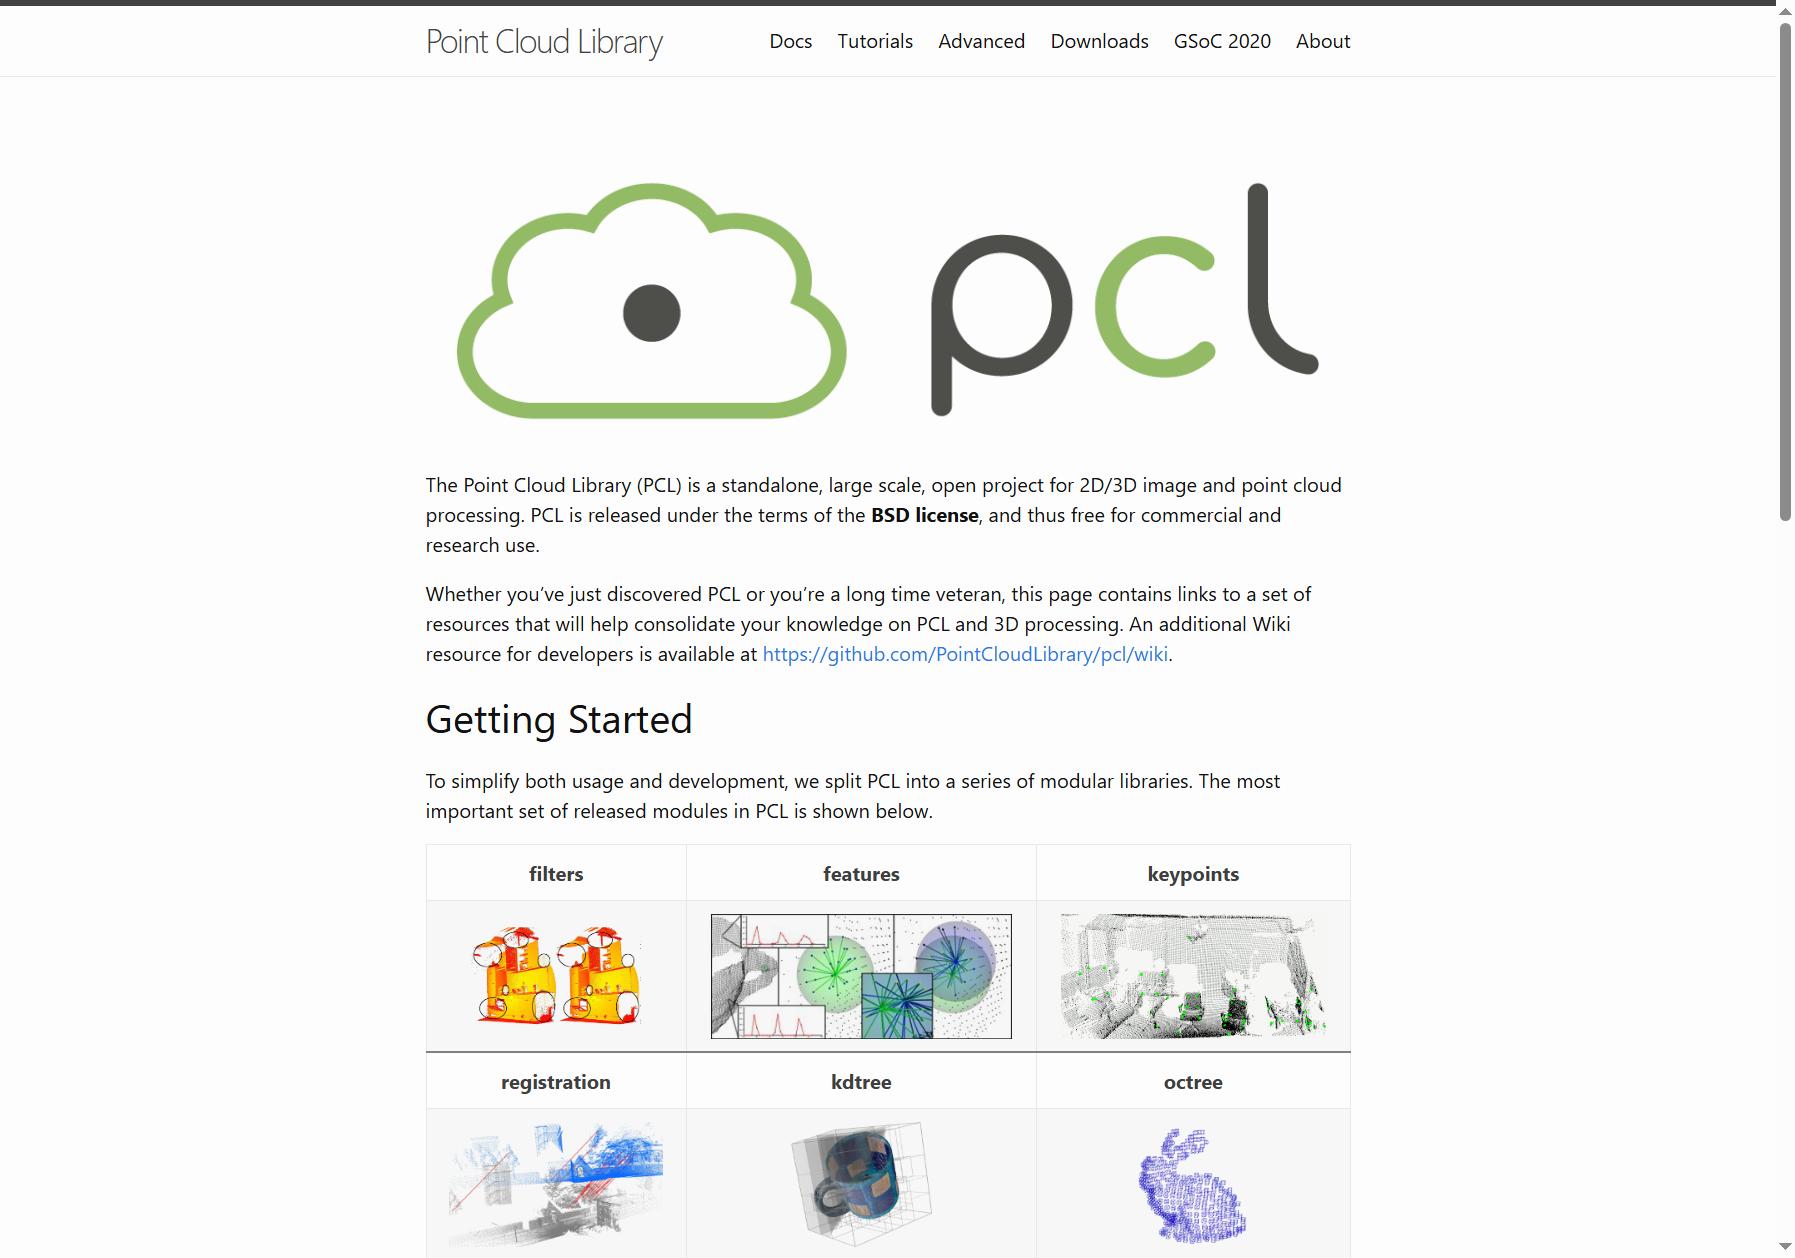
PCL点云库(Point Cloud Library)是一个独立、大规模的开源项目,专注于2D/3D图像和点云数据处理。该库采用BSD许可证发布,意味着无论商业用途还是学术研究均可免费使用。PCL最初由斯坦福大学和慕尼黑工业大学等多家机构联合发起,经过十多年发展,已成为3D点云处理领域最具影响力的开源代码库之一。pointclouds.org作为PCL的官方门户,集中提供文档、教程、API参考及社区交流等一站式资源,同时通过GitHub仓库持续维护和更新。
点云滤波(filters):这是PCL最基础也最常用的模块之一。原始点云往往包含噪声、离群点和冗余数据,滤波模块提供直通滤波、体素降采样、统计离群点移除等多种算法。例如,用体素降采样可以把几十万点的点云压缩到几万点,大幅提升后续处理速度,同时保留整体几何结构。
特征提取(features):PCL能够计算点云表面的几何特征,包括法线、曲率、FPFH(快速点特征直方图)等。这些特征在点云配准、物体识别等任务中至关重要。计算每个点的法线方向,是后续曲面重建和分割的前提步骤。
点云分割(segmentation):分割模块能把点云中不同的物体或区域分离开来。PCL实现了平面分割、欧几里得聚类、区域生长等多种算法。实际应用中,可以快速从一帧包含地面和障碍物的激光雷达点云中提取地面平面,并分离出独立的障碍物目标。
可视化(visualization):PCL自带的可视化工具支持快速查看点云数据,提供旋转、缩放、着色等交互操作。开发者无需依赖第三方软件就能直观检查处理效果,调试算法时尤其方便。
获取与安装:PCL支持Windows、Linux和macOS平台。Linux用户可以通过包管理器直接安装(如Ubuntu下执行sudo apt install libpcl-dev),Windows用户可从官方网站下载预编译安装包。需要定制功能的开发者也可以从GitHub源码自行编译。
快速上手流程:第一步,下载并安装对应平台的PCL版本;第二步,在官方教程页面选择入门级示例,如“点云读写”教程;第三步,用CMake创建项目并链接PCL库;第四步,编译运行示例代码,熟悉基本API调用方式。
注意事项:PCL依赖Eigen、Boost等第三方库,安装前需确保这些依赖已就绪。PCL主要使用C++编写,虽然社区提供了部分Python绑定,但完整功能仍需C++环境支持。学习曲线较陡,建议从官方教程的“Getting Started”系列逐步深入。
PCL官网提供了极为丰富的学习资源。教程板块覆盖从简单的点云读写、显示到复杂的配准、识别等数十个主题,每个教程都附带完整的代码示例和详细解释。API参考文档对每个类和公有方法都有说明,附有代码片段和学术论文链接,方便深入理解算法原理。作为开源项目,PCL在GitHub上持续活跃,社区贡献者众多,问题修复和功能更新频率稳定。所有代码采用BSD许可证,无版权风险,可放心用于商业项目。
PCL主要面向从事3D视觉、点云处理相关工作的开发者和研究人员。典型使用场景包括:自动驾驶——处理激光雷达采集的实时点云,进行障碍物检测和道路分割;机器人导航——利用深度相机获取环境点云,实现避障和地图构建;3D扫描与建模——对扫描得到的原始点云进行滤波、配准和曲面重建,生成高质量三维模型。
需要说明的是,PCL并不适合完全零编程基础的用户。它本质上是一个代码库而非图形化软件,使用它需要具备一定的C++编程能力。如果只是需要简单查看点云文件,CloudCompare等可视化工具可能更合适。
| 优点 | 缺点 |
|---|---|
| 完全开源免费,BSD许可证无商业限制 | 学习曲线陡峭,需要扎实的C++基础 |
| 功能全面,几乎覆盖点云处理所有环节 | 部分算法在现代硬件上性能优化不足 |
| 文档和教程丰富,社区活跃 | Python支持不完善,主要面向C++ |
| 跨平台支持良好 | 依赖库较多,安装配置相对复杂 |
与Open3D相比,PCL功能更全面、算法积累更深,但Open3D在Python易用性和GPU加速方面更胜一筹。与CGAL相比,PCL更专注于点云处理这一细分领域,上手门槛相对更低。
本站凯洛导航提供的PCL点云库都来源于网络,不保证外部链接的准确性和完整性,同时,对于该外部链接的指向,不由凯洛导航实际控制,在2026年10月3日 上午9:43收录时,该网页上的内容,都属于合规合法,后期网页的内容如出现违规,可以直接联系网站管理员进行删除,凯洛导航不承担任何责任。
是的。PCL采用BSD许可证发布,无论是学术研究还是商业项目都可以免费使用、修改和分发,没有版权限制。这也是它被众多企业和研究机构广泛采用的重要原因。
支持但不完善。PCL的核心库使用C++编写,官方主要维护C++接口。虽然社区提供了如python-pcl等第三方绑定,但在功能完整性和稳定性上不如C++版本。如果你的项目主要用Python开发,也可以考虑Open3D作为替代方案。
OpenCV主要处理2D图像(照片、视频帧),而PCL专注于3D点云数据(由激光雷达、深度相机等传感器获取的三维空间点集)。两者经常配合使用:OpenCV处理图像信息,PCL处理对应的3D几何信息。
建议具备以下基础:扎实的C++编程能力;基本的线性代数和几何知识(向量、矩阵、旋转平移等);了解CMake构建系统。如果这些基础都具备,通常花一到两周时间跟随官方教程就能上手基础的点云处理任务。