
中国科学技术协会
官方门户平台,汇聚科技资讯、学术资源与科普服务
 《机器人》期刊
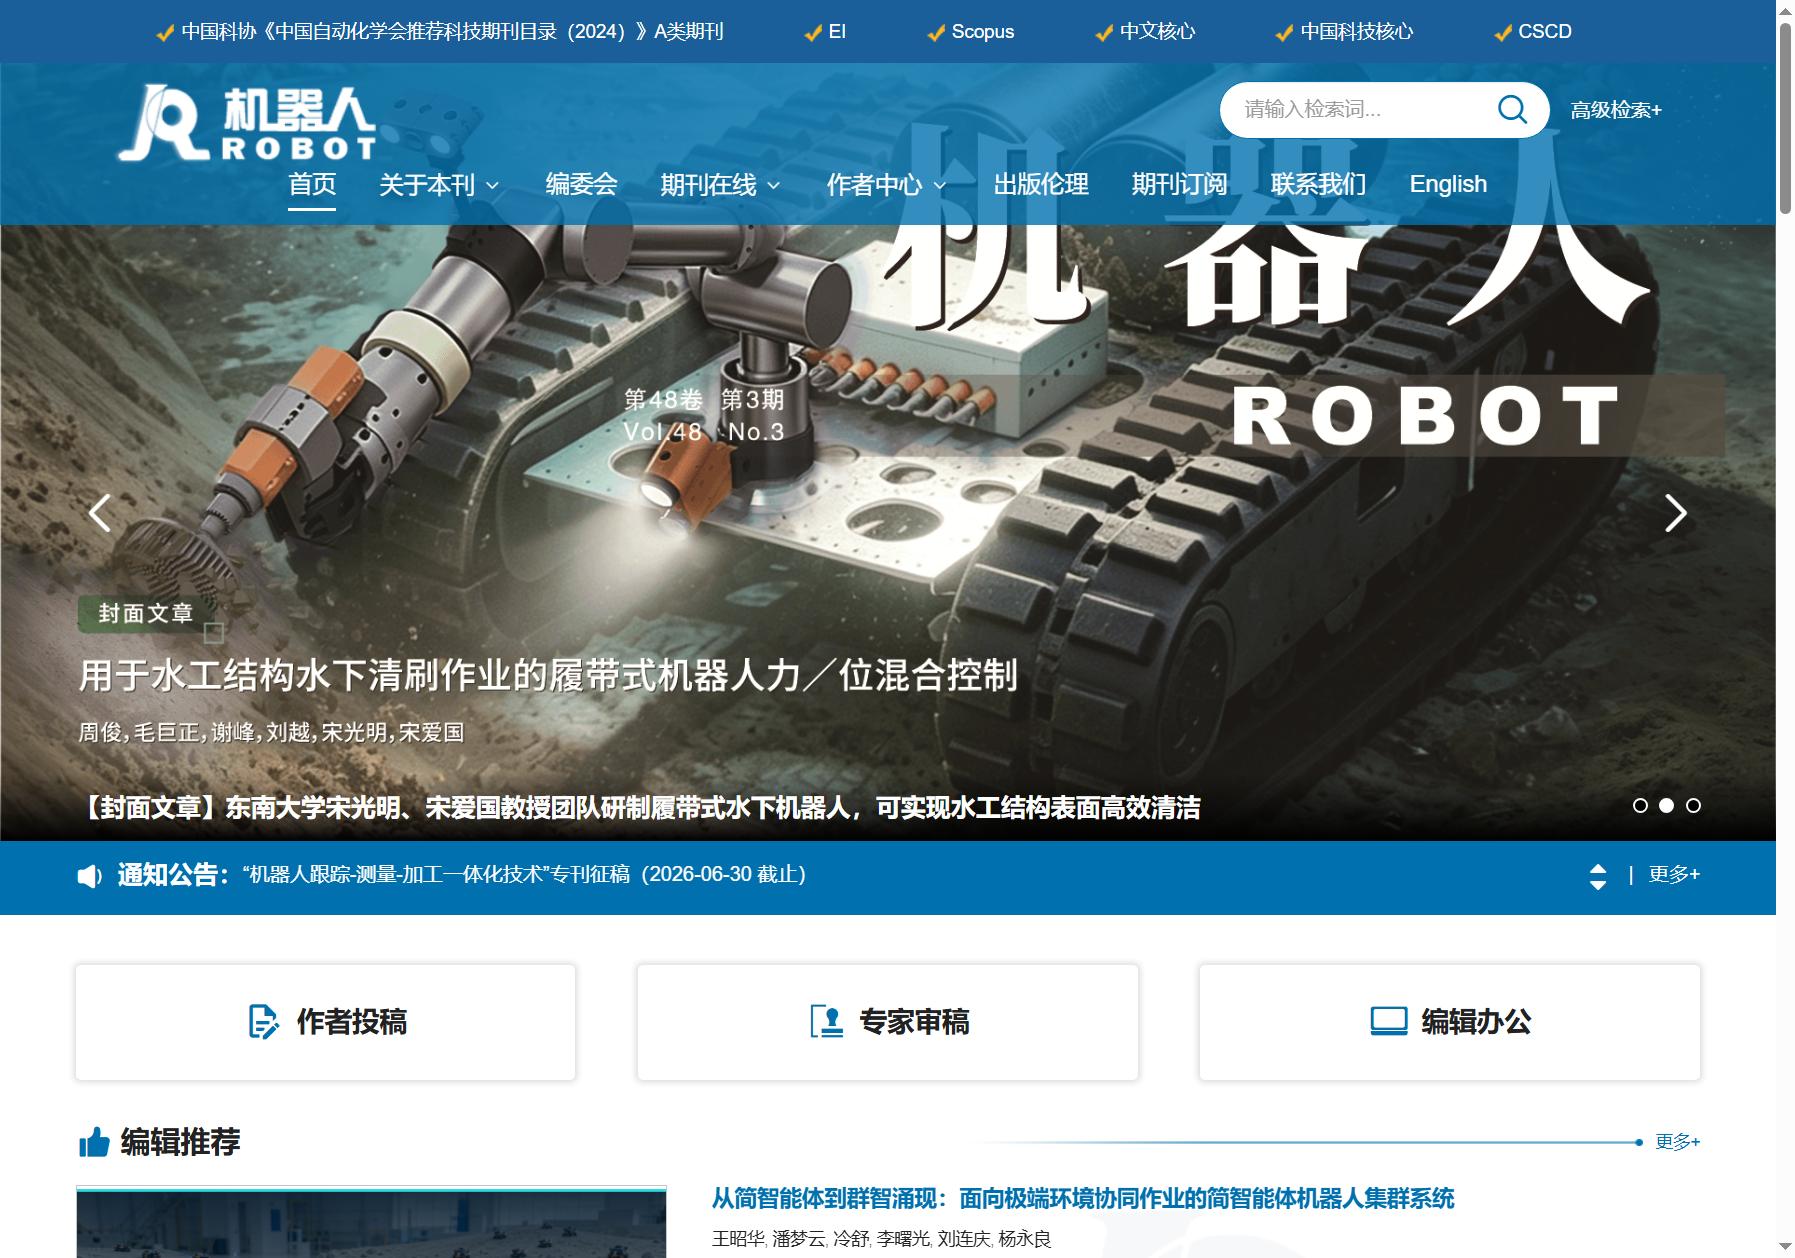
(https://robot.sia.cn/)是一本由中国自动化学会主办的机器人领域中文核心学术期刊,由中国自动化学会推荐科技期刊目录(2024)列为A类期刊,同时被EI、Scopus、中文核心期刊要目总览、中国科技核心期刊、CSCD等多个权威数据库收录。运营方为中国自动化学会,编辑部设在中国科学院沈阳自动化研究所。
该期刊定位为机器人学多学科交叉的学术交流平台,覆盖机器人感知、导航、控制、规划、人工智能融合、仿生机器人、软体机器人、医疗康复机器人等方向。期刊每年出版6期(双月刊),长期面向高校、科研机构和企业的研究人员征集原创研究论文与综述,是国内机器人领域影响力较高的学术期刊之一。根据首页信息,2026年已出版至第48卷第4期,每期刊载约十余篇论文,并设有封面文章、专题专刊、下载排行等栏目。
学术论文发布与阅读
这是期刊最基本的功能。用户通过“期刊在线”进入当期目录或过刊浏览,可以查看每篇论文的标题、作者、摘要、DOI、HTML全文和PDF下载链接。每篇论文都标注了卷期、页码和DOI编号,便于学术引用。首页“编辑推荐”会重点推送当期高质量论文,如2026年第4期的“大模型与智能机器人的融合”、“从简智能体到群智涌现”等综述文章,方便读者快速把握前沿方向。
专题专刊组织
期刊会不定期围绕热点方向策划专刊或专题。例如“具身智能机器人”专刊(2025年第4期)、“自主飞行器技术及其在低空经济中的应用”专刊(2025年第3期)、“软体机器人”专刊(2024年第2期)等。这些专刊邀请王耀南院士、于海斌院士、文力教授等知名学者担任特约编委,集中呈现某一细分领域的系统化成果。对研究者来说,专题专刊是快速了解一个方向的捷径。
投稿与审稿系统
网站提供“作者投稿”“专家审稿”“编辑办公”三个入口,构成完整的稿件处理闭环。作者可以在线提交稿件、跟踪审稿进度;审稿专家在线评审;编辑在线管理稿件。投稿系统由北京仁和汇智信息技术有限公司开发维护,支持稿件全流程电子化管理。
学术资讯与资源服务
除论文外,网站还发布“基金资助项目资讯”,包括国家自然科学基金专项项目指南、重大非共识项目立项建议征集等;设立“编委最新研究成果”栏目,报道编委团队在Nature、Science Advances、Science Robotics等顶刊发表的成果;提供“下载排行”“引用排行”供读者了解高影响力论文;还有“视频中心”展示论文配套实验视频。
查阅论文
进入网站后,点击顶部“期刊在线”,选择“当期目录”查看最新一期。也可以在首页“最新期刊”区域点击某期进入。每篇论文下方有“摘要 +”“HTML”“PDF”按钮:点击“摘要”展开摘要,点击HTML在线阅读,点击PDF下载全文。若已知关键词,可使用“高级检索”按作者、标题、关键词、DOI等条件精准查找。
过刊检索
在“期刊在线”下选择“过刊浏览”,可按年份和卷期回溯历史文章。期刊从早期至今积累了数十卷内容,适合系统查阅某一方向的经典文献。
投稿流程
若准备投稿,点击“作者投稿”进入投稿系统。首次使用需要注册账号,填写邮箱、单位和联系方式。登录后按提示上传稿件(通常要求Word或LaTeX格式)、填写作者信息、勾选版权声明。提交后可在“作者中心”查看审稿进度,收到修改意见后按要求上传修改稿。
小技巧
首页“下载排行”和“引用排行”能快速锁定高影响力论文,适合入门者优先阅读。订阅“邮件订阅”可以第一时间获取最新目录和征稿通知。
期刊收录论文以原创研究和综述为主,内容质量有明确把关。作为EI、Scopus收录期刊和中国自动化学会A类期刊,稿件均经过同行评审,学术门槛较高。2026年已出版至第48卷,说明期刊有较长的办刊历史和稳定积累,覆盖机器人领域大量经典文献。
期刊发文方向紧跟前沿,近年重点布局大模型与机器人融合、具身智能、低空经济自主飞行器、软体机器人等热门方向。例如2026年第4期集中刊发了大模型赋能机器人感知/导航/操作、无人机具身任务规划、零样本目标导航等论文,时效性强。期刊官网明确标注DOI和CSTR编号,论文可追溯、可引用,符合学术规范。网站还提供HTML和PDF双格式,HTML版方便在线阅读,PDF版适合下载存档。
需要说明的是,这是正规学术期刊,所有论文均为正版出版,不存在盗版问题。部分论文可能通过开放获取方式免费下载,部分或需通过中国知网等平台付费获取。
适合人群
– 高校和科研机构的机器人、自动化、人工智能、机械电子等相关专业研究生、教师和科研人员。期刊是了解国内机器人前沿、寻找研究方向、查阅参考文献的重要渠道。
– 机器人行业从业者(算法工程师、控制工程师、系统集成工程师),尤其是需要跟进学术界最新方法、寻找理论支撑的研发人员。
– 准备投稿的博士生和青年学者,期刊A类地位和EI/Sopus收录对职称评审、毕业要求有一定参考价值。
不适合人群
– 纯机器人爱好者或初学者。期刊内容以学术论文为主,侧重公式推导、方法对比和实验验证,没有一定专业基础很难读懂。
– 只想了解机器人新闻、产品评测或入门教程的普通读者,这类需求更适合看科普网站或行业媒体。
场景举例
1. 研究生开题前要系统了解“大模型+机器人”方向,可以在期刊搜索相关综述,快速搭建知识框架。
2. 工程师在做人形机器人手臂控制,可以参考“人机交互导纳与强化学习融合控制”这类论文的实验方法和结论。
3. 青年学者想投稿,先浏览期刊近期专题方向(如具身智能、低空经济),判断自己的研究是否匹配,再按投稿系统要求准备稿件。
优点
– 学术权威性高:中国自动化学会A类期刊,EI、Scopus、中文核心多重收录,在机器人领域认可度好。
– 内容紧贴前沿:专题专刊策划前卫,大模型、具身智能、低空经济等方向跟进及时。
– 资源丰富:积累48卷内容,涵盖机器人领域大量经典文献和高被引论文,查阅价值高。
– 配套服务完善:提供基金资讯、编委成果、实验视频、下载排行等,不止是论文仓库。
缺点
– 阅读门槛高:内容面向专业研究人员,普通读者难以直接受益。
– 部分内容需付费:非开放获取论文可能要通过知网等平台付费下载,免费资源比例取决于期刊开放政策。
– 更新频率相对固定:双月刊节奏对想看“最新最热”内容的读者来说偏慢,不如预印本平台(如arXiv)实时。
与同类竞品对比
| 对比维度 | 《机器人》期刊 | arXiv(机器人板块) | 国内同类EI期刊 |
|---|---|---|---|
| 学术认证 | EI/Scopus/中文核心,A类 | 无正式收录,预印本 | 大多为EI/中文核心 |
| 更新速度 | 双月刊,较慢 | 实时,极快 | 多为双月或季刊 |
| 同行评审 | 有,质量有保障 | 无,质量参差 | 有 |
| 中文可读性 | 强,全中文 | 弱,以英文为主 | 强 |
| 免费获取 | 部分 | 全部免费 | 部分 |
综合来看,《机器人》期刊适合需要权威中文文献和高水平同行评审成果的研究者,而追求实时前沿的读者可搭配arXiv使用。
本站凯洛导航提供的《机器人》期刊都来源于网络,不保证外部链接的准确性和完整性,同时,对于该外部链接的指向,不由凯洛导航实际控制,在2026年10月5日 上午10:12收录时,该网页上的内容,都属于合规合法,后期网页的内容如出现违规,可以直接联系网站管理员进行删除,凯洛导航不承担任何责任。
是的。《机器人》是中国自动化学会主办的A类学术期刊,被EI、Scopus、中文核心期刊要目总览、中国科技核心期刊、CSCD等多个数据库收录,在国内机器人领域学术认可度较高。
部分论文提供HTML和PDF免费下载,但并非所有论文都开放获取。部分早期或当期论文可能需要通过中国知网等平台付费获取,具体以每篇论文页面的下载提示为准。
点击网站顶部“作者投稿”进入投稿系统,首次需注册账号。填写作者信息、上传稿件、选择投稿类型后提交。投稿后可在作者中心跟踪审稿进度,编辑部会通过投稿系统和邮件反馈审稿意见。
期刊覆盖机器人学各方向,包括但不限于机器人感知与导航、运动规划与控制、人机交互、大模型与机器人融合、具身智能、仿生机器人、软体机器人、水下机器人、医疗康复机器人、无人机/自主飞行器等。近期重点关注具身智能、低空经济、大模型赋能机器人等前沿交叉方向。
难度较大。期刊以正式学术论文为主,涉及大量数学推导、算法描述和实验对比,需要具备机器人、控制、人工智能等相关专业基础。如果没有相关背景,建议先从综述类文章入门,或选择科普渠道了解机器人知识。